Troisième article de la série sur Maison, mon tableau de bord sur Home Assistant. Celui-ci raconte une semaine avec un aspirateur robot de dix ans : je l'ai ouvert, je lui ai soudé un petit ordinateur sur la carte mère, et il est entré dans la maison connectée sans que je le remplace.
À retenir
- Les aspirateurs Neato Botvac ont une console texte derrière leur port USB : on y tape
Help,GetMotorsouClean Houseet le robot répond. C'est elle qui permet de tout faire sans le fabricant. - Un ESP32-S3 sous ESPHome, soudé sur le port série interne de la carte mère et alimenté par la batterie du robot, transforme cette console en appareil Home Assistant : moteurs, batterie, erreurs, boutons.
- Le plus long n'a pas été le logiciel, mais le remontage : une masse non soudée, un pont d'étain, puis un porte-fusible qui faisait faux contact.
- Une manette Xbox en Bluetooth suffit pour le conduire, aspiration et brosses comprises.
- Le laser donne un radar à 360°, et les compteurs des roues une position approximative sur le plan. La carte complète de l'appartement n'est pas encore au point.
1. Un aspirateur qui marchait très bien, mais muet
Le robot est un Neato Botvac D85. Il aspire bien, il retrouve sa base, et son compteur affiche un peu plus de 270 heures de nettoyage. Mais il n'a ni Wi-Fi ni application : impossible de le lancer à distance, de savoir s'il est coincé sous un meuble, ou de l'intégrer au reste de la maison.
Les Neato plus récents, eux, avaient tout cela, et viennent de le perdre. Vorwerk, qui avait racheté Neato en 2017, a fermé la société en 2023 en promettant de garder ses serveurs au moins cinq ans. Début octobre 2025, moins de la moitié de ce délai écoulé, l'arrêt du nuage Neato a été annoncé : les exigences de cybersécurité et de conformité ne permettaient plus, selon Vorwerk, d'exploiter ces systèmes anciens. Les robots aspirent toujours, mais l'application ne les pilote plus : il reste le bouton sur la machine.
Mon D85 n'a jamais dépendu de ces serveurs, donc il n'a rien perdu. Mais la question est la même pour tous ces robots : l'appareil fonctionne, c'est le lien avec la maison qui manque. Plutôt que de le remplacer, l'idée était de lui donner ce lien.
2. La console cachée derrière le port USB
Branché en USB sur un PC, le robot apparaît comme un port série. À 115 200 bauds, on lui parle en texte, une commande par ligne :
GetVersion: le modèle, la version du logiciel (1.2.1 ici) et le type de batterie ;GetMotors: la vitesse de l'aspiration, de la brosse et des roues, le courant consommé, et la distance parcourue par chaque roue ;GetLDSScan: un tour complet du laser, soit 360 mesures ;Clean House,Clean Spot,Clean Stop: lancer et arrêter un nettoyage ;TestMode OnpuisSetMotor: piloter chaque moteur à la main.
Chaque réponse se termine par un caractère spécial, ce qui permet de savoir quand elle est finie. Deux surprises en chemin. Un nettoyage met une quinzaine de secondes à démarrer, le temps que le laser, l'aspiration et la brosse se lancent, avant que les roues bougent. Et il n'existe aucune commande de retour à la base.
3. De l'USB au port série de la carte mère
Première version : un ESP32-S3 relié au port USB du robot, l'ESP jouant le rôle du PC. Ça a marché, avec deux pièges. Sur cette carte, le port USB n'alimente rien tant qu'on n'a pas fait un pont de soudure sur deux plots au dos. Et la mémoire de réception par défaut est trop petite : les longues réponses arrivaient tronquées, il a fallu la passer à 8 Ko.
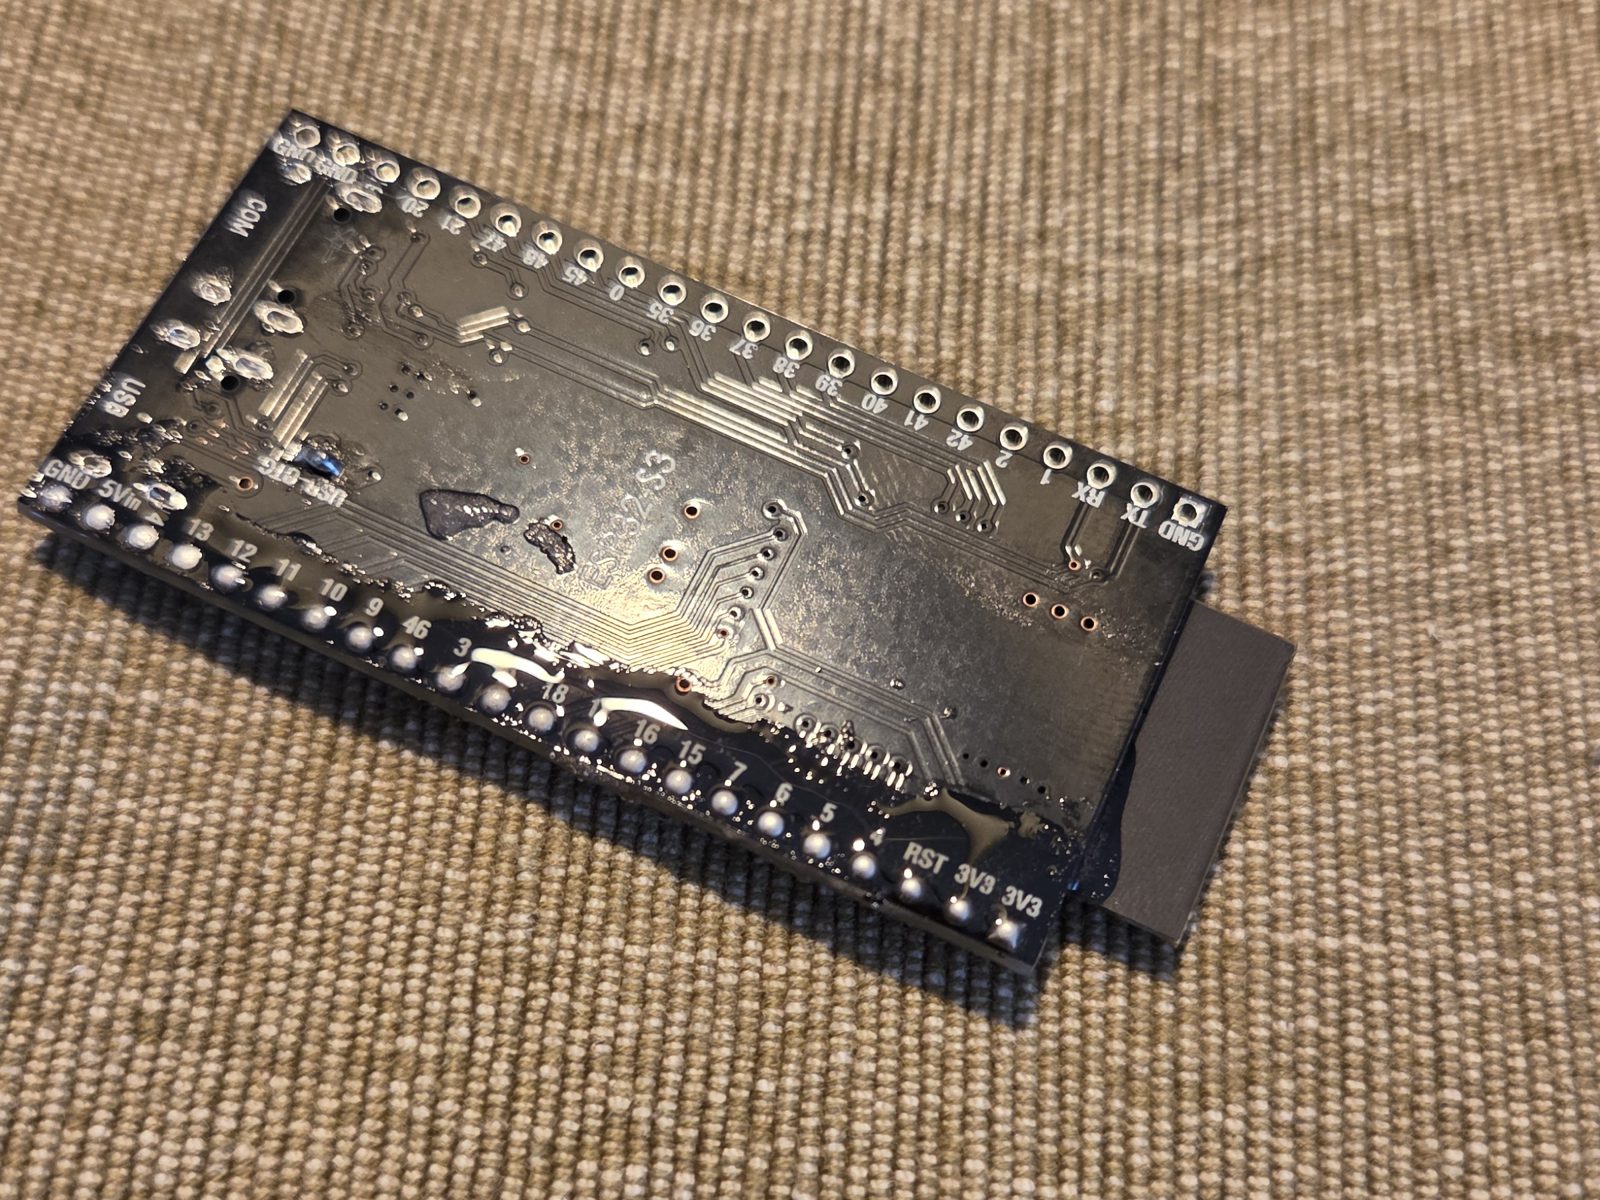
Mais un câble USB qui sort du robot tire sous le bac à poussière et déclenche l'erreur « bac retiré » dès qu'il roule. Il fallait passer à l'intérieur.
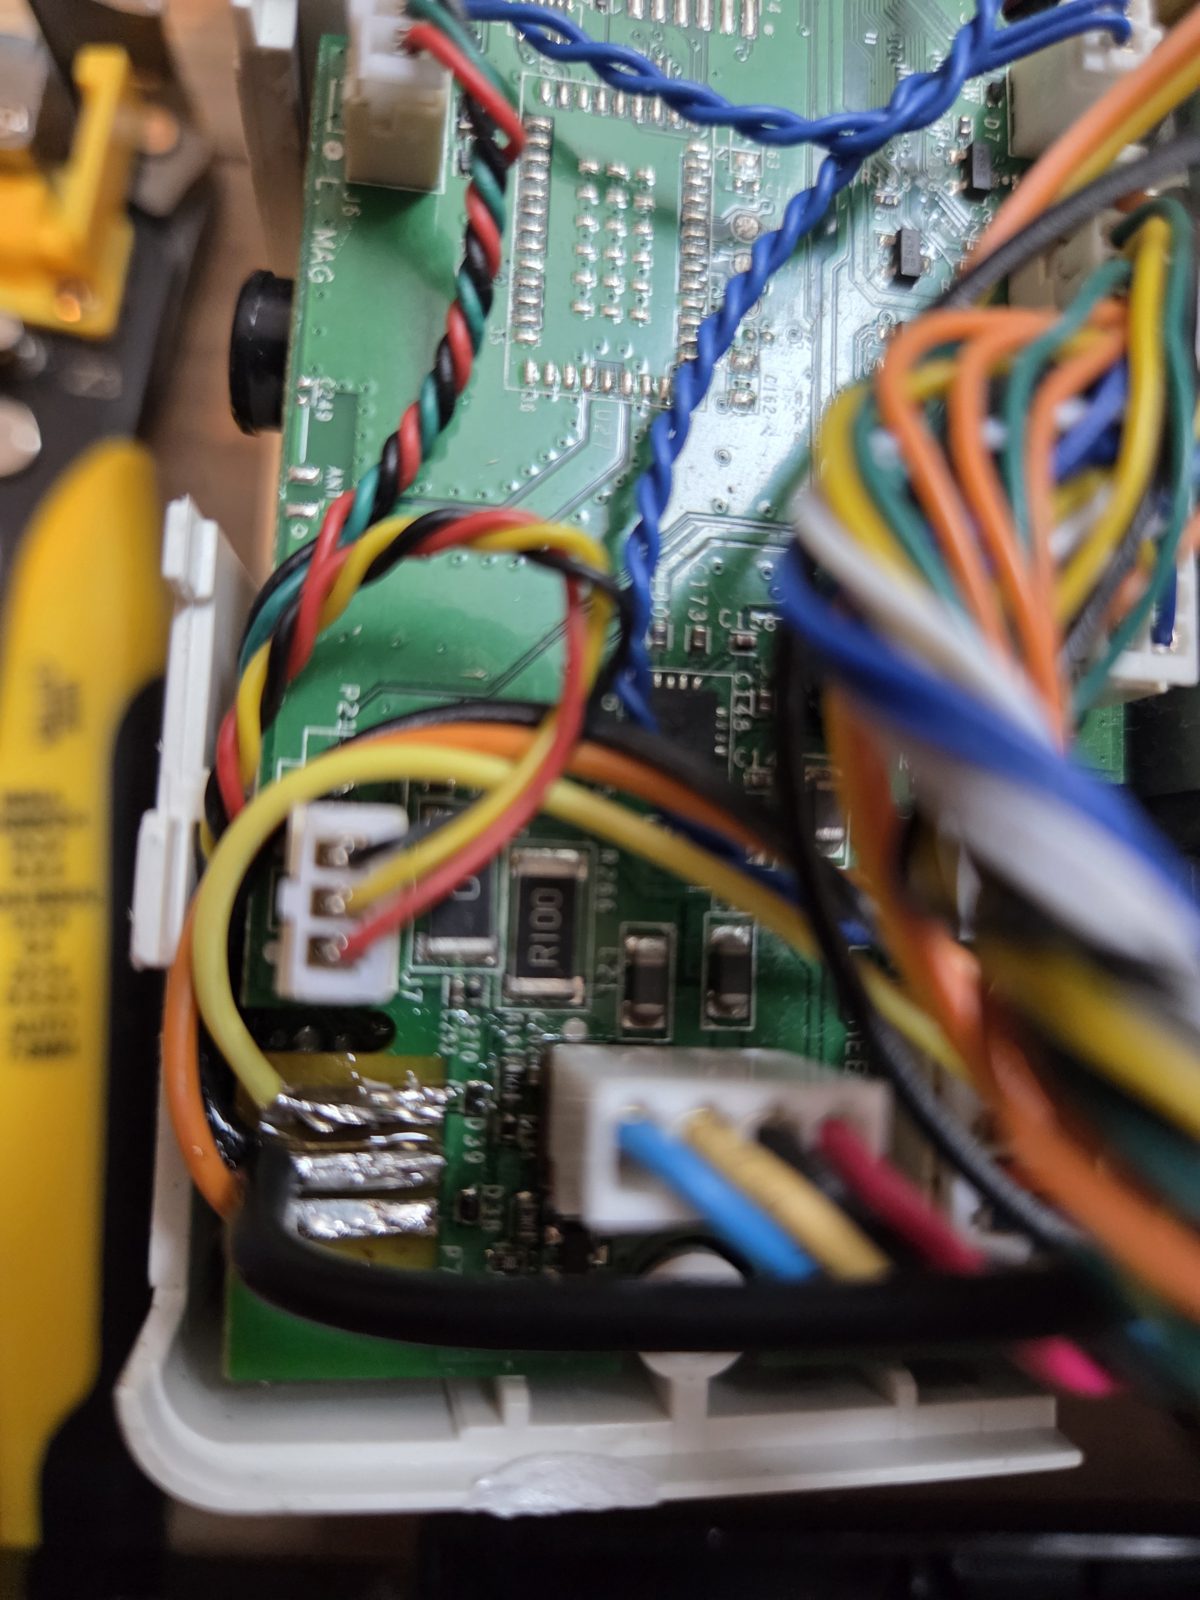
La carte mère du Neato a un connecteur série, marqué P7 : émission, masse au milieu, réception, en 3,3 V. C'est la même console que sur l'USB, sans câble qui dépasse.
- La liaison : deux fils de signal et la masse, soudés sur P7, vers deux broches de l'ESP32.
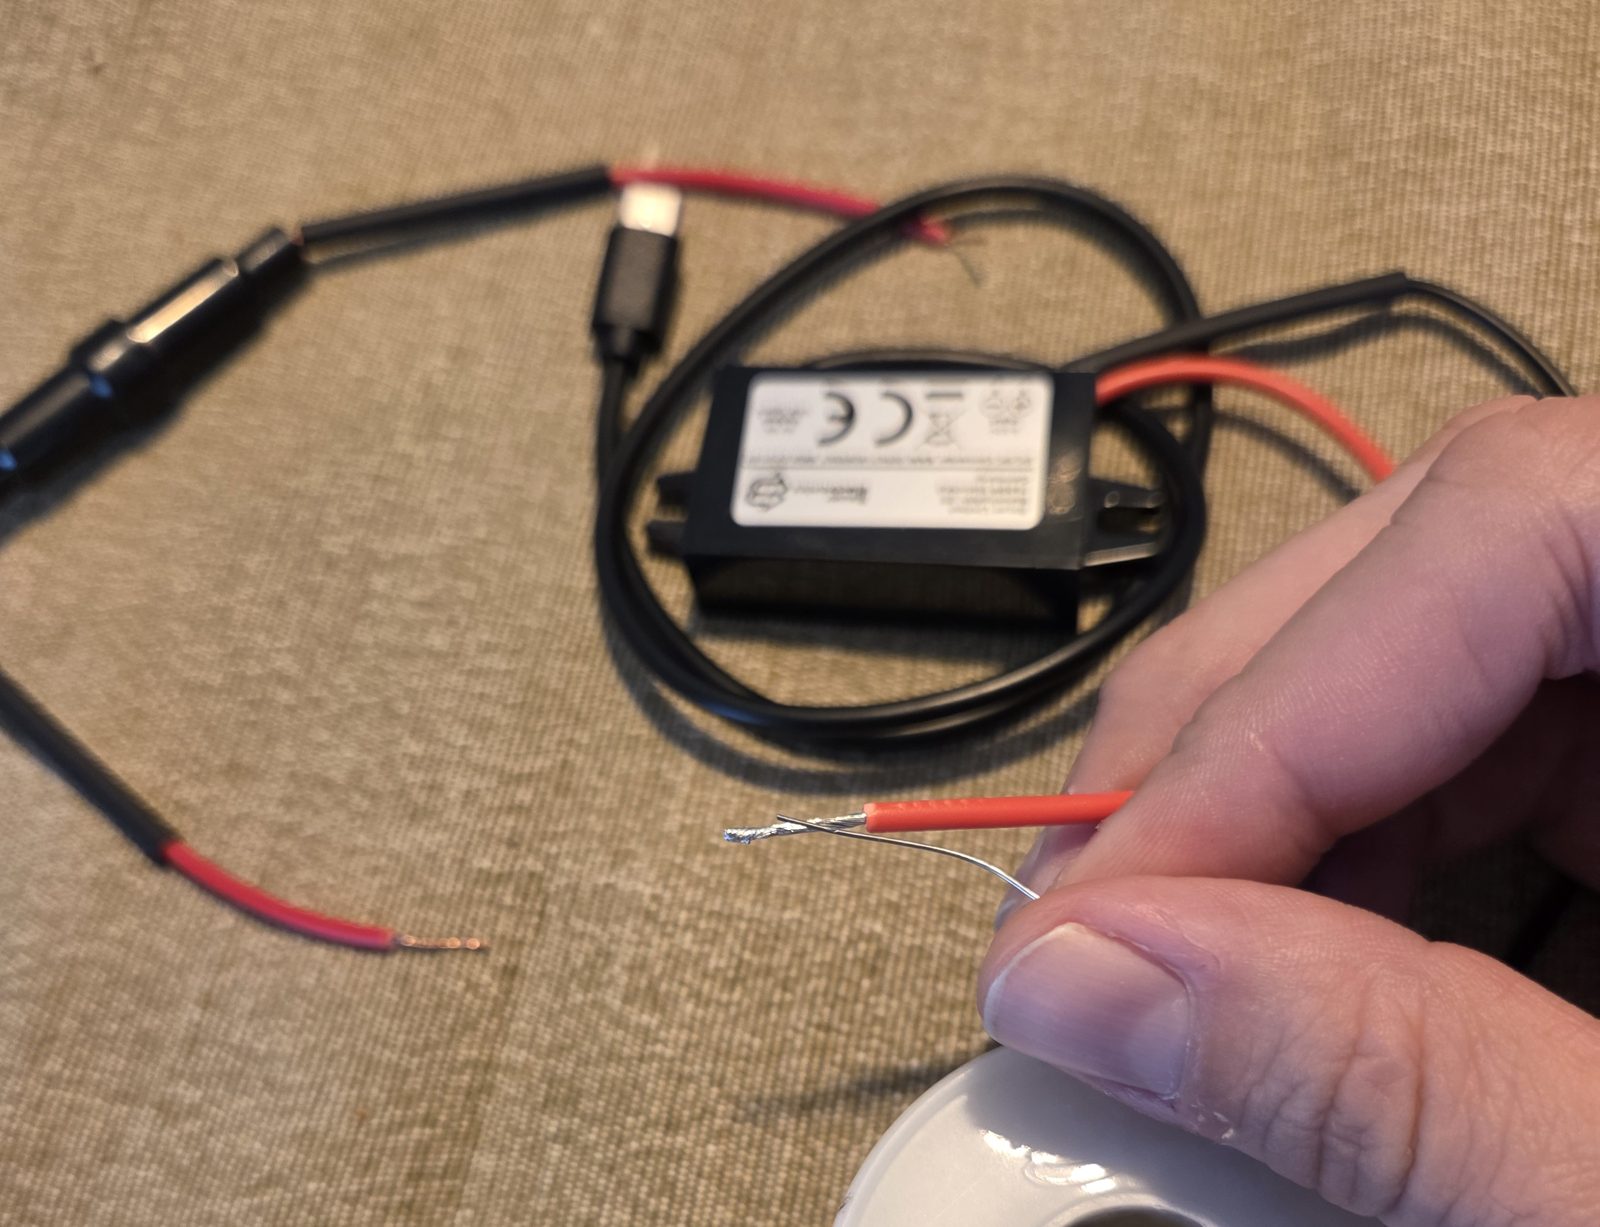
- L'alimentation : un petit convertisseur 5 V branché sur la batterie du robot, après l'interrupteur, avec un porte-fusible sur l'entrée.
- Le sens des fils : plutôt que de deviner lequel est l'émission, l'ESP a reçu un programme de test qui inverse les deux broches toutes les dix secondes et note ce qu'il entend. Le robot n'a répondu que dans un sens, la question était réglée.
Une fois en place, le robot a avancé de 50 cm puis reculé de 50 cm sur commande. Les compteurs des roues ont mesuré 50,3 cm.
4. Les pannes du remontage
Capot refermé, plus rien. Dans l'ordre :
- Aucune réponse. La masse n'était pas soudée. Sans masse commune, les deux cartes ne se comprennent pas.
- L'ESP entendait ses propres commandes. Un pont d'étain reliait deux plots voisins.
- Après remontage, plus rien dans les deux sens. Les soudures de P7 avaient bougé, il a fallu les refaire.
- L'ESP s'éteignait et redémarrait, parfois en pleine mise à jour. Le porte-fusible du convertisseur faisait faux contact. Il est à remplacer.
Ce qui a aidé : deux capteurs ajoutés dans l'ESP, « allumé depuis » et « cause du dernier démarrage ». On voit tout de suite si l'ESP a redémarré sur une coupure de courant, sans rouvrir le robot. C'est le conseil que je retiens pour tout montage enfermé dans un boîtier : prévoir de quoi diagnostiquer de l'extérieur avant de revisser.
5. Ce que Home Assistant voit, seconde par seconde
L'ESP interroge le robot une fois par seconde pour les moteurs et les capteurs, toutes les cinq secondes pour les erreurs, toutes les trente secondes pour la batterie. Home Assistant reçoit deux flux séparés :
- un capteur « direct », mis à jour à la seconde pour le tableau de bord, mais exclu de l'historique pour ne pas remplir la base ;
- des capteurs classiques (vitesse de chaque moteur, batterie, erreur, sur la base, en nettoyage) publiés toutes les trente secondes et gardés dans l'historique.
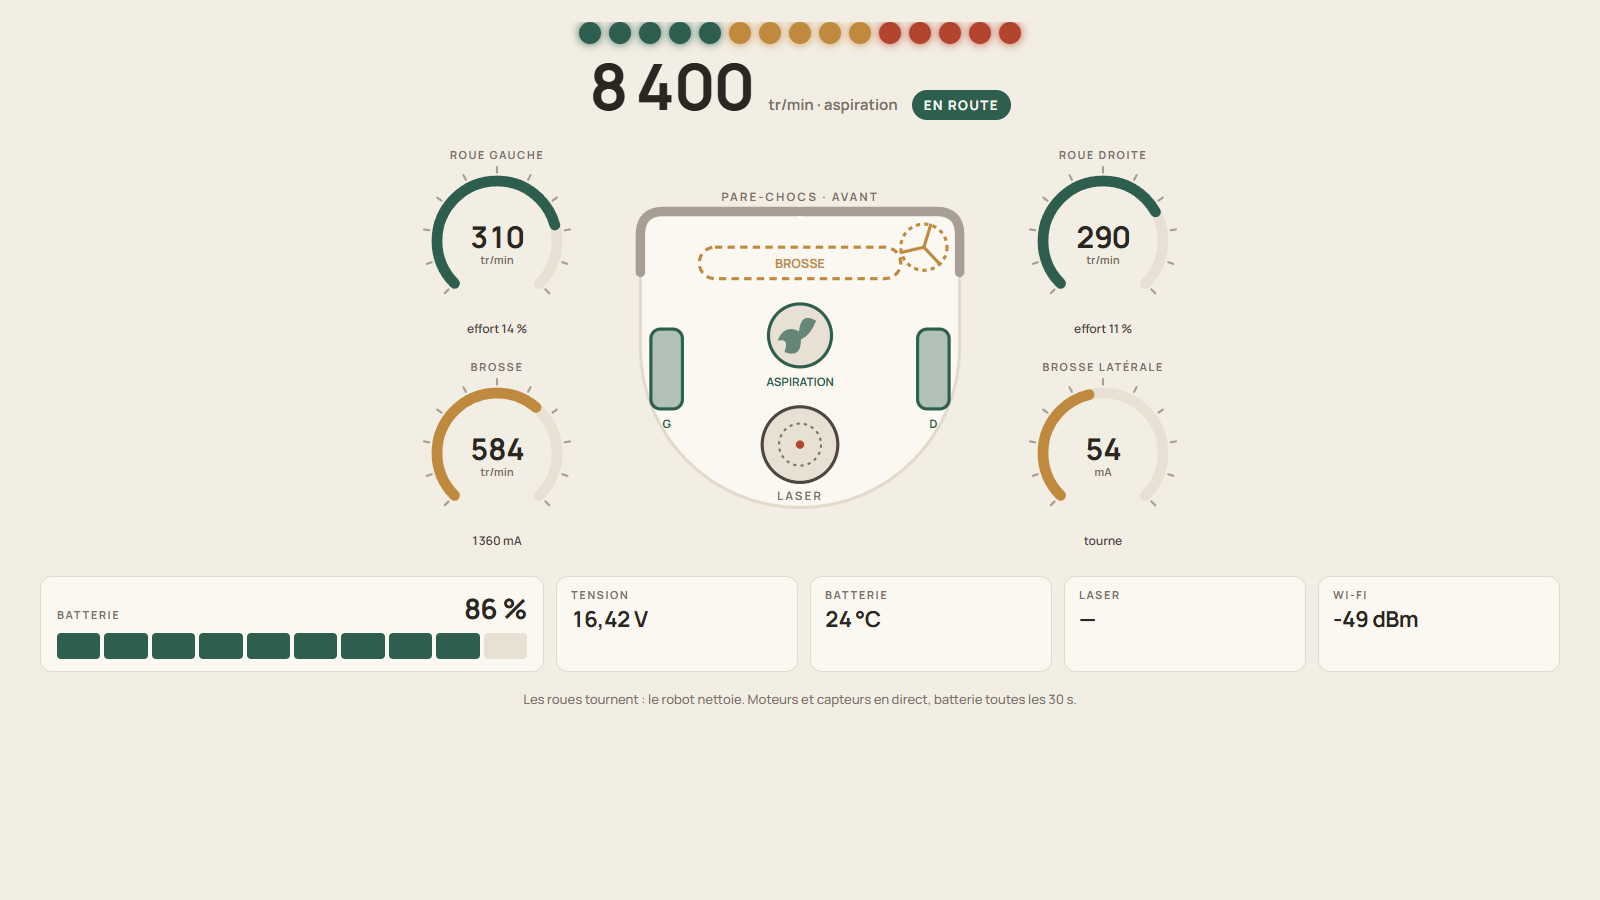
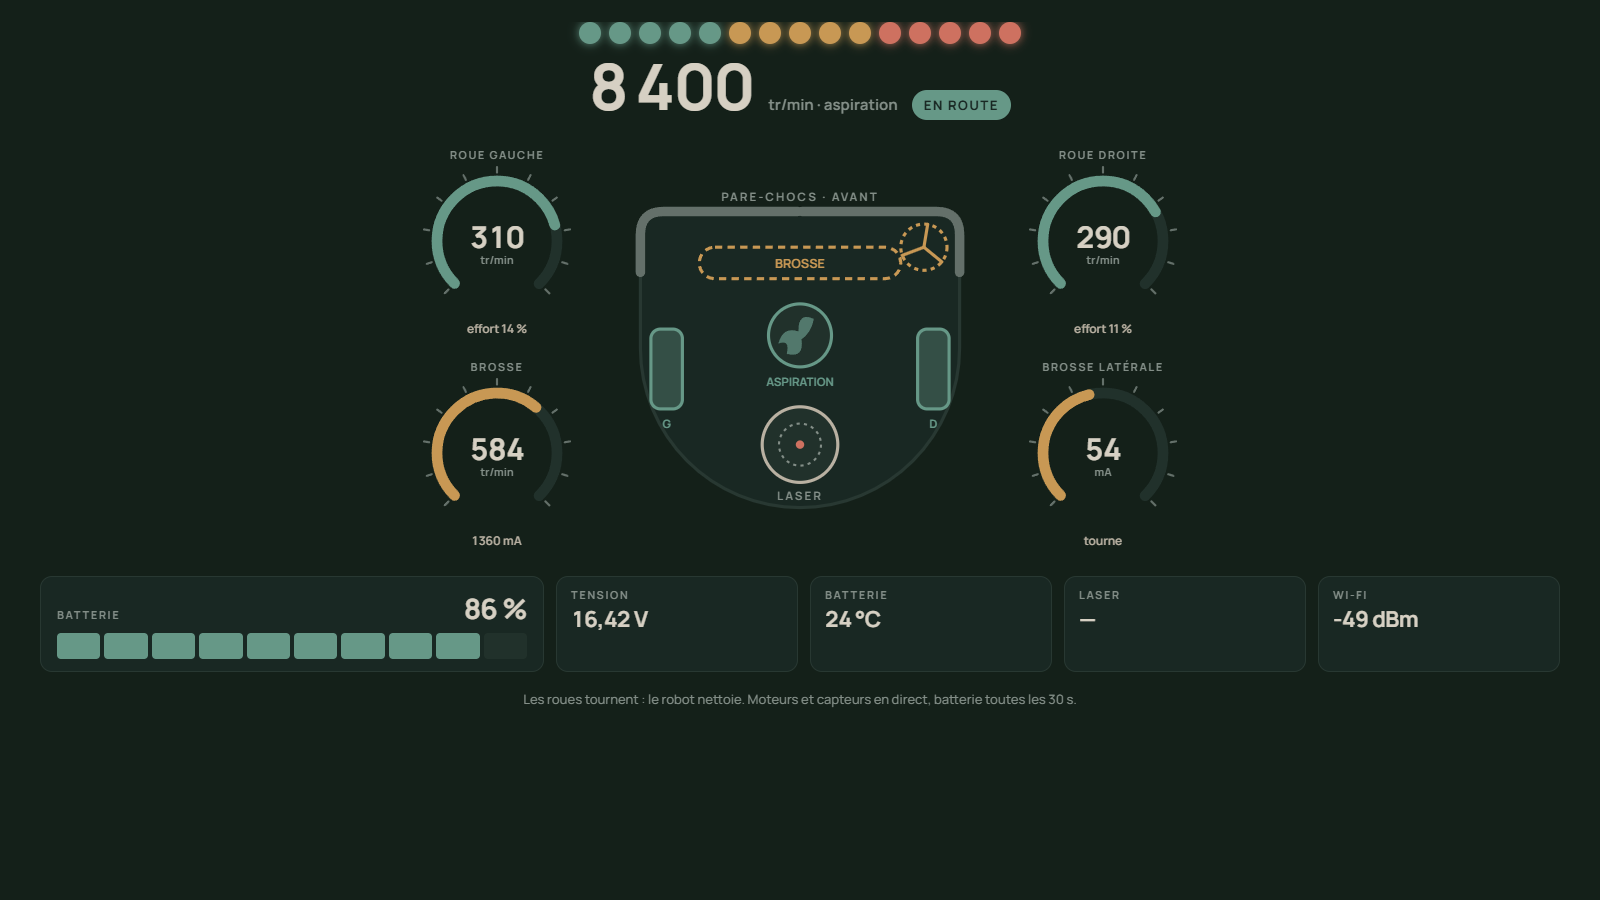
Dans Maison, cela donne une page Aspirateur et un tableau de bord inspiré de la Formule 1 : le robot vu de dessus, animé, un cadran par moteur, des voyants qui suivent l'aspiration, la batterie. Il passe en clair le jour et en sombre la nuit.
6. Le piloter à la manette Xbox
Une manette Xbox se connecte en Bluetooth directement à l'ESP : le stick gauche pour rouler, les gâchettes pour le turbo et le pas lent, un bouton pour les brosses, un pour l'aspiration, un pour le klaxon, un pour tout arrêter. Le robot refuse d'avancer quand son pare-chocs touche, et tout s'arrête s'il est soulevé ou si la manette se déconnecte.
Deux détails pour qui voudrait refaire la même chose :
- la bibliothèque habituelle pour les manettes sur ESP32, Bluepad32, n'est pas compatible avec le Bluetooth d'ESPHome. La manette est donc lue directement, comme un appareil Bluetooth basse consommation ;
- la manette n'envoie rien tant que la liaison n'est pas chiffrée. Il faut forcer l'appairage sécurisé.
7. Le laser et les roues : où est le robot ?
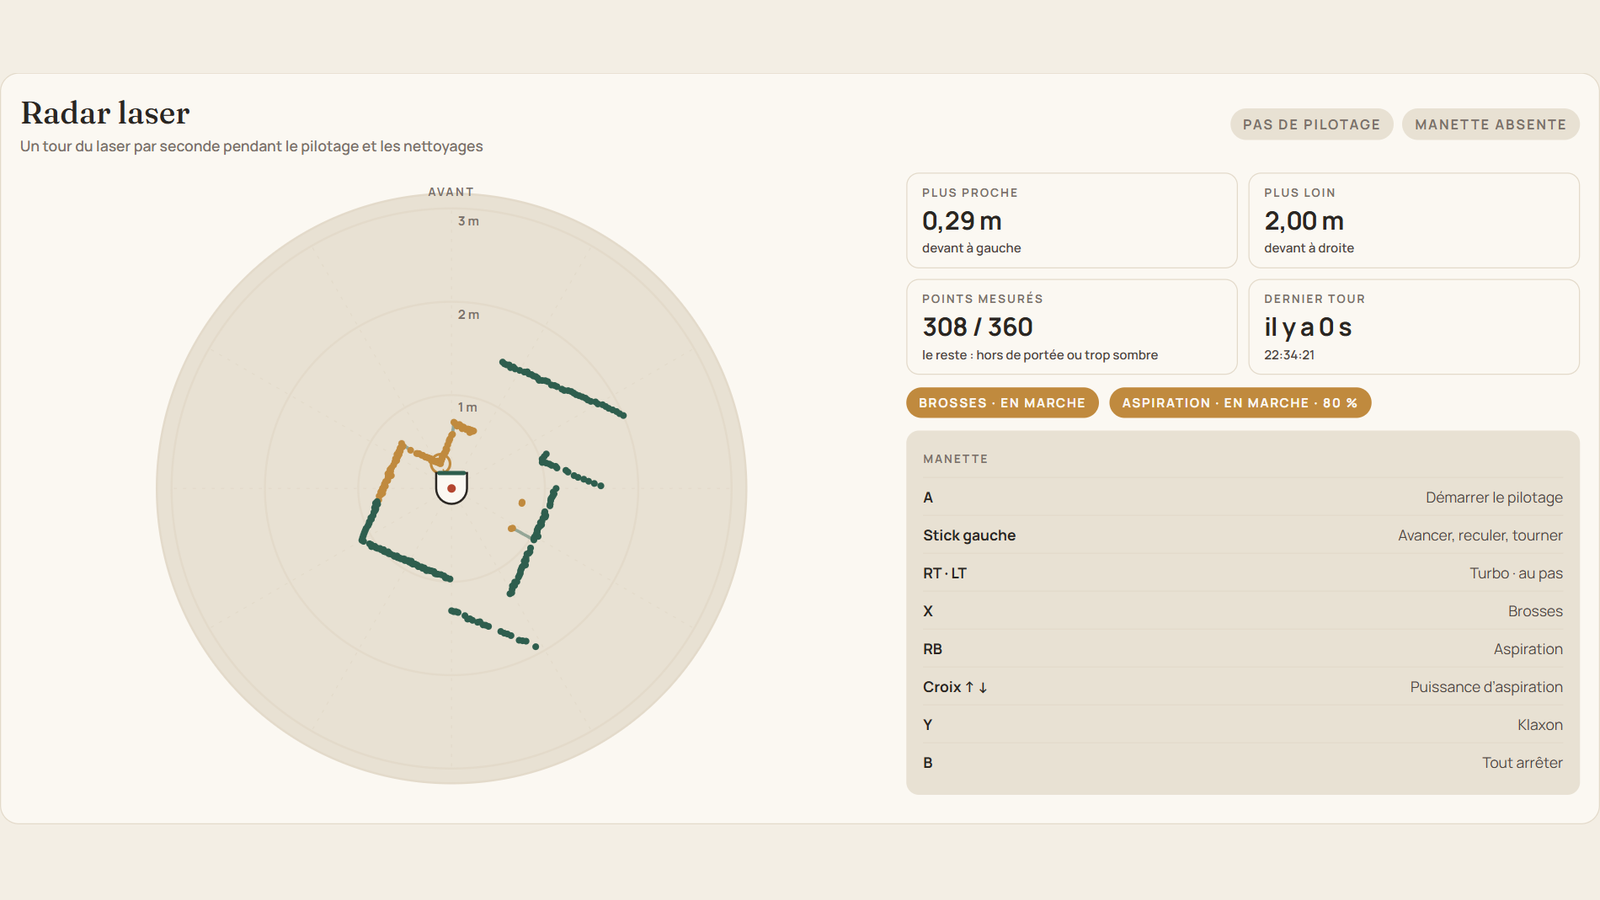
Le laser du Neato mesure 360 distances par tour. L'ESP envoie chaque tour à Home Assistant, et Maison l'affiche en radar autour du robot.
L'étape suivante est plus ambitieuse : assembler ces tours pour reconstruire le plan. Sur un nettoyage enregistré, la première pièce se reconstruit bien, ses murs se dessinent nettement. Hors de cette pièce, l'assemblage dérive : un tour toutes les trois ou quatre secondes, sans la position du robot à côté, ce n'est pas assez. L'ESP a donc été modifié pour envoyer un tour par seconde pendant un nettoyage, avec la position et le cap joints à chaque tour. Le prochain passage, portes ouvertes, dira si cela suffit.
La position, elle, vient des roues. Chacune compte les millimètres parcourus. Avec l'écart entre les deux roues, 242 mm, l'ESP calcule la distance, le cap et la position depuis la base, et Maison trace ce trajet sur le plan.
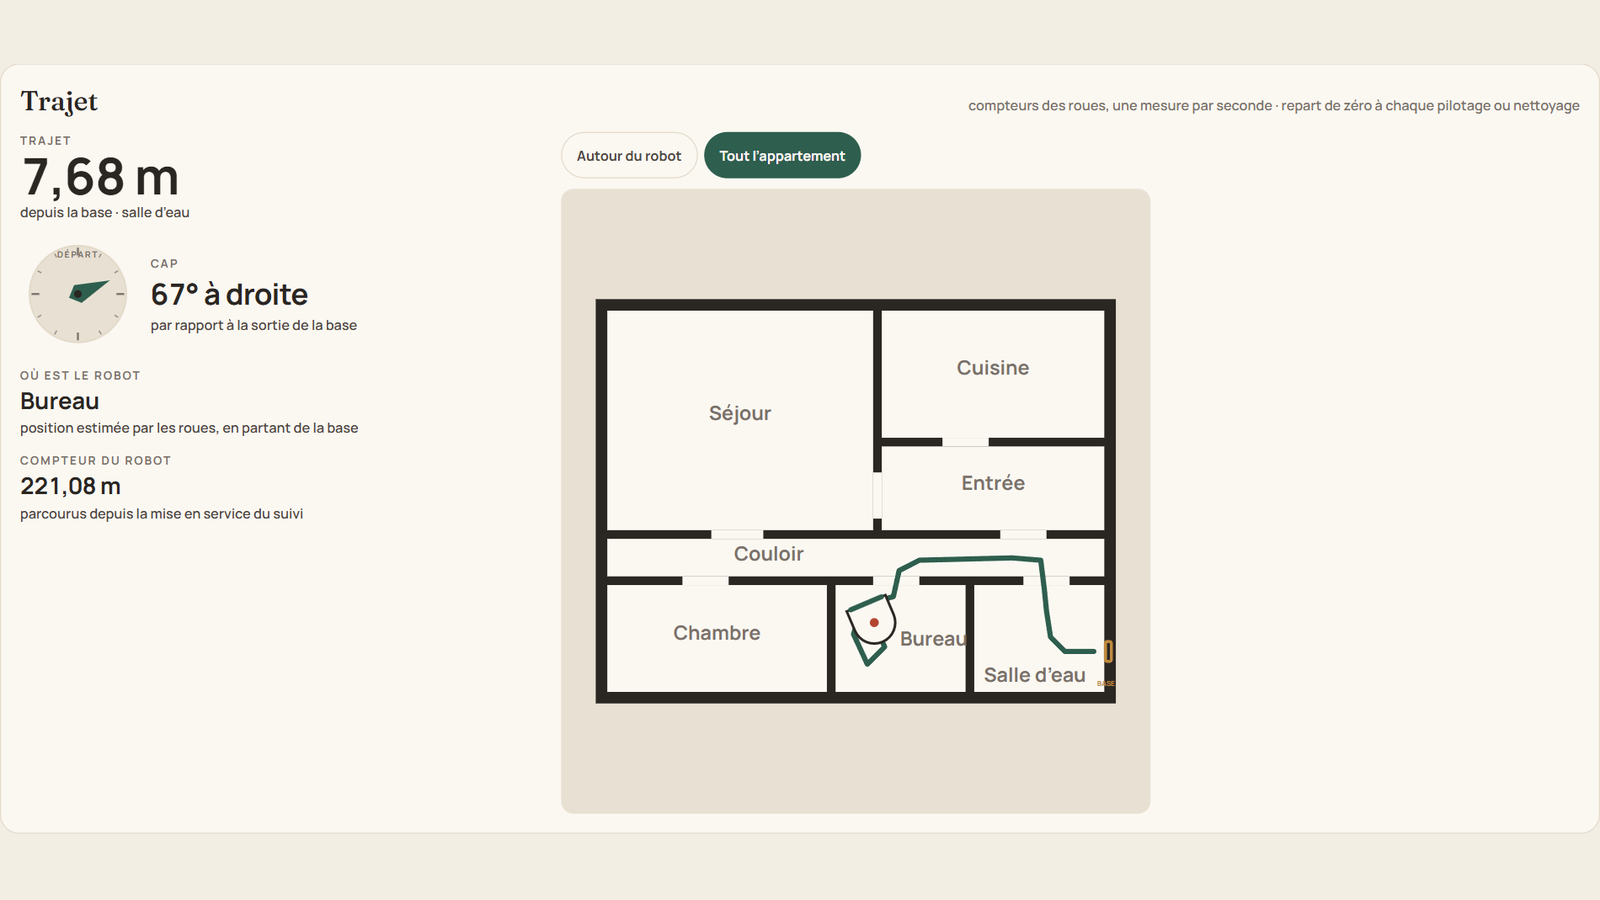
C'est une estimation : les roues glissent, et l'erreur s'accumule. Un premier nettoyage a même tracé le robot à travers un mur. Le point de départ du trajet a été corrigé, il repart de zéro quand les roues démarrent sur la base, et ce correctif reste à vérifier.
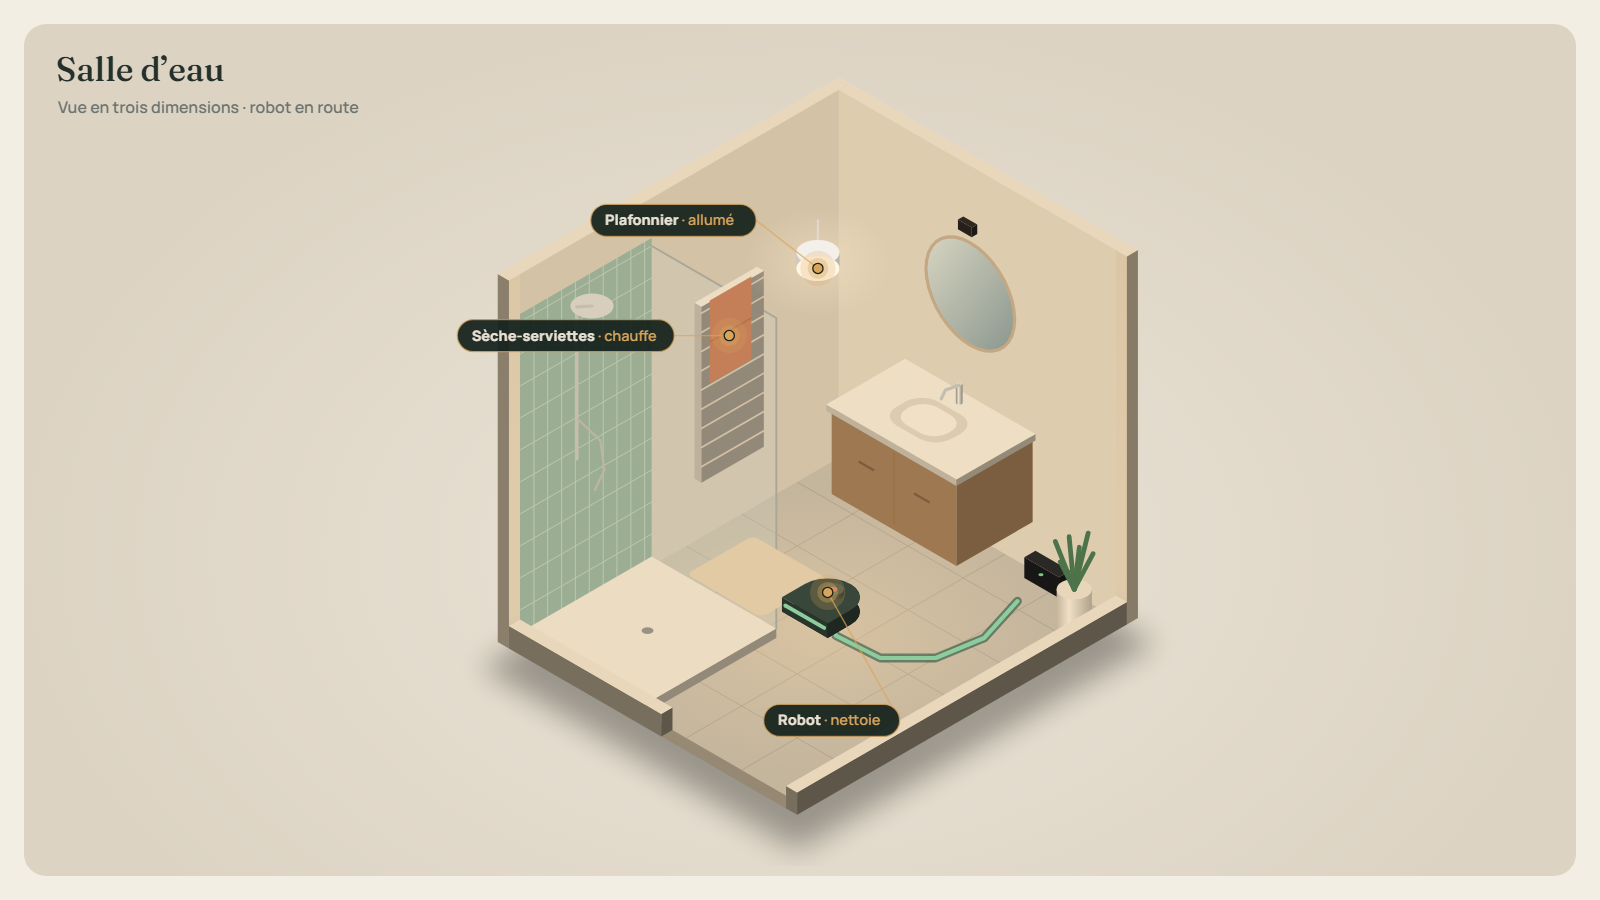
Maison sait aussi dessiner une pièce en trois dimensions, avec les appareils qui s'y trouvent. Le robot y apparaît avec son trajet, à côté de la lampe et du sèche-serviettes.
Ce qui reste à faire
Trois chantiers sont ouverts :
- Un bouton par pièce. Le D85 n'a ni carte ni zones. L'idée est de le conduire jusqu'à la pièce, de lancer un nettoyage de zone à ses dimensions, puis de le ramener à la base. Rien n'est codé.
- Remplacer le porte-fusible.
- Vérifier la carte au laser sur un nettoyage complet.
La liste du matériel
Ce qu'il faut commander, ou sortir d'un tiroir, pour refaire le montage.
Le robot
- Un Neato Botvac de cette génération. Le montage est testé sur un seul D85 ; les autres Botvac qui ont la même console série devraient fonctionner, sans garantie.
L'électronique
- Une carte de développement ESP32-S3, ici en version N16R8 (16 Mo de mémoire flash, 8 Mo de mémoire vive).
- Un convertisseur abaisseur 5 V qui accepte la tension de la batterie du robot, mesurée à 14,6 V environ une fois chargée.
- Un porte-fusible en ligne et son fusible, à placer sur l'entrée du convertisseur. Prenez-en un qui serre bien : le mien faisait redémarrer l'ESP au hasard.
- Du fil fin pour les trois liaisons du port série et pour l'alimentation.
Pour souder
- Un fer à souder à pointe fine, de l'étain et du flux. Les plots de la carte mère sont petits et rapprochés.
Le logiciel, gratuit
- Home Assistant avec ESPHome.
- Un câble USB pour le premier chargement du programme sur l'ESP ; les mises à jour suivantes passent par le Wi-Fi.
En option
- Une manette Xbox sans fil en Bluetooth. Le montage est testé avec une Elite Series 2.
La configuration ESPHome complète est publiée, avec le câblage et la liste des entités, dans le dépôt neato-botvac-esphome, sous licence MIT. La documentation est en anglais, les noms des entités sont restés en français.
Sources
- l'arrêt du nuage Neato a été annoncé — heise.de
- l'application ne les pilote plus — gizmodo.com
- ESPHome — esphome.io
- neato-botvac-esphome — github.com
Reprendre cet article avec une IA
Choisissez une demande, puis l'assistant. L'article lui est transmis avec la question.